


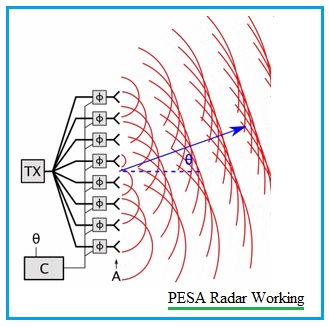
เรดาร์แบบอาร์เรย์สแกนอิเล็กทรอนิกส์แบบพาสซีฟ หรือ PESA โดยทั่วไปจะใช้สถาปัตยกรรมส่ง/รับสัญญาณ RF แบบรวมศูนย์เพื่อป้อนสัญญาณไปยังองค์ประกอบเสาอากาศจำนวนมากผ่านเครือข่ายกระจายสัญญาณ การเปลี่ยนแปลงเฟสที่ควบคุมด้วยระบบอิเล็กทรอนิกส์จะกำหนดเฟสสัมพัทธ์ที่องค์ประกอบต่างๆ ดังนั้นรังสีที่รวมกันจึงก่อตัวเป็นลำแสงในทิศทางที่กำหนด ช่องรับสัญญาณทั้งหมดไม่จำเป็นต้องหมุนด้วยกลไกทุกครั้งที่มีการเปลี่ยนทิศทางการชี้เป้า
คำตอบสั้นๆ:PESA ให้การควบคุมทิศทางลำแสงด้วยระบบอิเล็กทรอนิกส์โดยใช้สถาปัตยกรรม RF แบบรวมศูนย์ ประสิทธิภาพที่แท้จริงของมันขึ้นอยู่กับมากกว่าแค่ตัวย่อ วิศวกรต้องตรวจสอบอัตราขยายเทียบกับมุมการสแกน การสูญเสียในเครือข่ายป้อนสัญญาณ แบนด์วิดท์ในการทำงาน ไซด์โลบ โพลาไรเซชัน การสอบเทียบ รอบการทำงาน ขีดจำกัดทางความร้อน และระนาบอ้างอิงการวัด ก่อนที่จะตัดสินใจว่าการออกแบบนั้นเหมาะสมกับการใช้งานหรือไม่
เรื่องนี้สำคัญเพราะข้อมูลจำเพาะที่วัดเฉพาะตรงแนวลำแสงอาจซ่อนเงื่อนไขที่ควบคุมประสิทธิภาพการทำงานภาคสนามได้ อัตราขยายสูงสุดที่สูงไม่ได้แสดงให้เห็นว่าลำแสงเปลี่ยนแปลงอย่างไรใกล้ขอบของส่วนการสแกน ช่วงความถี่การทำงานที่กว้างไม่ได้พิสูจน์ว่าการชี้ลำแสงยังคงเสถียรตลอดทั้งย่านความถี่ ส่วนต่อไปนี้จะอธิบายวิธีการทำงานของ PESA และคำถามใดบ้างที่ช่วยลดความเสี่ยงในการบูรณาการ
เรดาร์ PESA ทำงานอย่างไร
สถาปัตยกรรม PESA สามารถนำไปใช้งานได้หลายวิธี แต่โดยทั่วไปแล้วเส้นทางสัญญาณจะประกอบด้วยขั้นตอนการทำงานห้าขั้นตอน ระบบบางระบบอาจใช้ซับอาร์เรย์หรือช่องสัญญาณสำรอง ดังนั้นควรตรวจสอบแผนภาพบล็อกกับแบบร่างจริงเสมอ
- การสร้างรูปคลื่นและการแปลงสัญญาณ RF ตัวกระตุ้นจะสร้างรูปคลื่นที่ต้องการและแปลงให้เป็นความถี่ในการทำงาน จากนั้นตัวส่งสัญญาณจะเพิ่มกำลังสัญญาณให้ถึงระดับที่ต้องการ
- การกระจายพลังงาน เครือข่ายป้อนสัญญาณจะแบ่งสัญญาณที่ส่งออกไปออกเป็นหลายเส้นทาง เครือข่ายอาจใช้ท่อนำคลื่น สายส่ง ตัวแบ่งกำลัง ตัวเชื่อมต่อ และส่วนประกอบไมโครเวฟอื่นๆ
- การควบคุมเฟส ตัวเปลี่ยนเฟสในแต่ละเส้นทางขององค์ประกอบ หรือในแต่ละเส้นทางย่อยของอาร์เรย์ จะเปลี่ยนเฟสของสัญญาณตามทิศทางลำแสงที่กำหนด การเปลี่ยนแปลงเฟสตลอดช่องรับสัญญาณจะเป็นตัวกำหนดว่าการแทรกสอดแบบเสริมกันจะเกิดขึ้นที่ใด
- การแผ่รังสีและการสร้างลำแสง ส่วนประกอบของเสาอากาศจะแผ่รังสีร่วมกัน สนามแม่เหล็กของพวกมันจะเสริมกันอย่างมากในทิศทางที่เลือก และหักล้างกันบางส่วนในทิศทางอื่น ทำให้เกิดลำแสงหลักและลำแสงข้างเคียง
- รับสัญญาณและปรับเทียบ สัญญาณสะท้อนจะกลับผ่านช่องรับแสงและเครือข่ายป้อนสัญญาณไปยังวงจรรับสัญญาณ ข้อมูลการปรับเทียบจะแก้ไขความแตกต่างของเฟสและแอมพลิจูดที่เกิดจากความคลาดเคลื่อนของชิ้นส่วน อุณหภูมิ ความถี่ และการเสื่อมสภาพตามอายุการใช้งาน
การควบคุมทิศทางด้วยระบบอิเล็กทรอนิกส์สามารถเคลื่อนลำแสงได้เร็วกว่าการปรับตำแหน่งช่องรับสัญญาณขนาดใหญ่ด้วยตนเองมาก อย่างไรก็ตาม อัตราการสแกนที่มีประโยชน์ยังขึ้นอยู่กับจังหวะเวลาของรูปคลื่น ความหน่วงในการควบคุม การประมวลผลสัญญาณ และตัวจัดสรรทรัพยากรเรดาร์ ความเร็วในการควบคุมทิศทางเสาอากาศเพียงอย่างเดียวไม่ได้กำหนดว่าเรดาร์ทั้งหมดสามารถรองรับเป้าหมายหรือภารกิจได้มากน้อยเพียงใด
ทำไมจึงเรียกว่าอาร์เรย์สแกนอิเล็กทรอนิกส์แบบพาสซีฟ
คำว่า "พาสซีฟ" อธิบายถึงสถาปัตยกรรม RF ที่บริเวณช่องรับสัญญาณ ในระบบ PESA แบบดั้งเดิม องค์ประกอบเสาอากาศแต่ละตัวไม่ได้มีโมดูลส่งและรับสัญญาณแบบแอคทีฟที่สมบูรณ์อยู่ภายใน วงจร RF แบบรวมศูนย์จะจ่ายและรับพลังงานผ่านเครือข่ายป้อนสัญญาณ ในขณะที่ส่วนประกอบควบคุมเฟสจะปรับรูปร่างลำแสง อาร์เรย์ยังคงต้องการพลังงานไฟฟ้าสำหรับการควบคุม การสลับ การระบายความร้อน และฟังก์ชันอื่นๆ
เรดาร์ PESA แตกต่างจากเรดาร์แบบพาสซีฟ เรดาร์แบบพาสซีฟโดยปกติจะตรวจจับการสะท้อนจากเครื่องส่งสัญญาณภายนอกหรือแหล่งกำเนิดแสงอื่นๆ ที่เป็นไปได้ ในขณะที่ PESA เป็นสถาปัตยกรรมเสาอากาศและการกระจายคลื่นวิทยุที่สามารถใช้ในเรดาร์ที่ส่งสัญญาณอย่างต่อเนื่อง การสับสนระหว่างสองความหมายนี้จะนำไปสู่ข้อกำหนดของระบบที่ไม่ถูกต้อง
ปัจจัยใดบ้างที่กำหนดประสิทธิภาพของ PESA
ข้อมูลจำเพาะที่มีประโยชน์ที่สุดคือเมทริกซ์แสดงประสิทธิภาพตามความถี่ มุมการสแกน โพลาไรเซชัน และสภาวะการทำงาน ตารางด้านล่างแสดงรายการที่ควรระบุให้ชัดเจนก่อนเปรียบเทียบอาร์เรย์หรือขอใบเสนอราคา
| พารามิเตอร์ | ทำไมเรื่องนี้ถึงสำคัญ | สิ่งที่ต้องขอ |
|---|---|---|
| ย่านความถี่ใช้งานและแบนด์วิดท์ทันที | ข้อผิดพลาดของเฟสและแอมพลิจูดอาจแตกต่างกันไปตามความถี่ | แบนด์วิดท์ที่ใช้งานได้และข้อจำกัดในแต่ละสภาวะรูปคลื่นที่ต้องการ |
| สแกนภาคส่วน | อัตราขยาย ความกว้างของลำแสง ไซด์โลบ และโพลาไรเซชันมักจะเปลี่ยนแปลงไปเมื่อมองจากทิศทางที่ห่างจากแนวเล็งหลัก | รูปแบบที่ความถี่และมุมการสแกนที่เป็นตัวแทน รวมถึงขอบเขตการครอบคลุม |
| อัตราขยาย, EIRP และความไวในการรับสัญญาณ | ระยะการทำงานของระบบขึ้นอยู่กับงบประมาณการส่งและรับข้อมูลโดยรวม | ระนาบอ้างอิง การสูญเสียการป้อน การทำงานเป็นรอบ และข้อสมมติฐานของตัวรับ |
| ระดับไซด์โลบและครอสโพลาไรเซชัน | ปัจจัยเหล่านี้ส่งผลต่อการรบกวน การตอบสนองต่อสิ่งรบกวน และความบริสุทธิ์ของการโพลาไรซ์ | คำจำกัดความ การตัด จุดความถี่ และเงื่อนไขการสแกน |
| ระยะห่างและการจัดวางองค์ประกอบ | ระยะห่างมีผลต่อลักษณะการกระจายแสงและช่วงการสแกนที่ใช้งานได้ | รูปทรงเรขาคณิต ขนาดรูรับแสงที่ใช้งานได้ และความถี่สูงสุดที่ต้องการ |
| สภาวะกำลังไฟฟ้าและความร้อน | ระบบโซ่กำลังสูงและส่วนประกอบป้อนกำลังแบบรวมศูนย์จะต้องทำงานภายในขีดจำกัดที่กำหนดไว้ | กำลังสูงสุดและกำลังเฉลี่ย ความกว้างของพัลส์ รอบการทำงาน วิธีการระบายความร้อน และช่วงอุณหภูมิ |
| การสอบเทียบและความเสถียร | การเบี่ยงเบนของเฟสและแอมพลิจูดส่งผลต่อการชี้เป้าและคุณภาพของรูปแบบ | วิธีการสอบเทียบ ช่วงเวลาการอัปเดต พอร์ตทดสอบ และค่าความคลาดเคลื่อนที่ยอมรับได้ |
| อินเทอร์เฟซเชิงกลและ RF | ฝาครอบเรดาร์ ตัวเชื่อมต่อ การเปลี่ยนผ่านท่อนำคลื่น และวิธีการติดตั้ง สามารถส่งผลต่อประสิทธิภาพได้ | รายละเอียดการติดตั้ง, ส่วนประกอบของวัสดุ, ค่าความคลาดเคลื่อน และแบบร่างอ้างอิง |
เหตุใดประสิทธิภาพจึงเปลี่ยนแปลงไปตามมุมการสแกน
โดยทั่วไปแล้ว อาร์เรย์เฟสจะให้กำลังส่งสูงสุดใกล้กับทิศทางตั้งฉากกับช่องรับสัญญาณ เมื่อลำแสงถูกเบี่ยงเบนออกไป ช่องรับสัญญาณที่ฉายออกมาจะเล็กลงในทิศทางการสแกน รูปแบบขององค์ประกอบอาจให้การแผ่รังสีน้อยลงในมุมที่กำหนด นอกจากนี้ ข้อผิดพลาดในการป้อนสัญญาณ การเชื่อมต่อกัน ความคลาดเคลื่อนของโครงสร้าง และโดมเรดาร์อาจทำให้เกิดการบิดเบือนเพิ่มเติมได้
ผลลัพธ์ที่ได้อาจรวมถึงการสูญเสียการสแกน ความกว้างของลำแสงที่เพิ่มขึ้น การเปลี่ยนแปลงตำแหน่งของไซด์โลบ การโพลาไรซ์แบบไขว้ที่สูงขึ้น หรือข้อผิดพลาดในการชี้เป้า การเปลี่ยนแปลงเหล่านี้ไม่สามารถตรวจจับได้ด้วยค่าเกนที่จุดเล็งเพียงค่าเดียว สำหรับอาร์เรย์ที่ออกแบบมาเพื่อสแกนไปยังมุมที่กำหนด ให้ขอข้อมูลเกนและรูปแบบที่จุดเล็ง มุมกลางหนึ่งมุมหรือมากกว่า และขอบของส่วนที่ต้องการ ทำการตรวจสอบซ้ำที่ความถี่ในการทำงานต่ำสุด กลาง และสูงสุด
ระยะห่างระหว่างองค์ประกอบนั้นสมควรได้รับการพิจารณาเป็นพิเศษ หากระยะห่างมากเกินไปเมื่อเทียบกับความยาวคลื่นและมุมการสแกน อาจทำให้เกิดสัญญาณรบกวนที่ไม่พึงประสงค์ในย่านแสงที่มองเห็นได้ การออกแบบที่ยอมรับได้ในย่านความถี่ต่ำอาจทำงานแตกต่างกันในย่านความถี่สูงสุด ซึ่งระยะห่างทางกายภาพเดียวกันนั้นหมายถึงความยาวคลื่นที่มากกว่า
แบนด์วิดท์และการเบี่ยงเบนของลำแสงส่งผลต่อ PESA อย่างไร
ระบบ PESA หลายระบบใช้ตัวปรับเฟสเพื่อสร้างลำดับเฟสที่ถูกต้อง ณ ความถี่ที่เลือก เมื่อความถี่เปลี่ยนไป การตั้งค่าเฟสเดียวกันอาจทำให้ลำแสงชี้ไปยังมุมที่แตกต่างกัน การเปลี่ยนแปลงทิศทางการชี้ที่ขึ้นอยู่กับความถี่นี้โดยทั่วไปเรียกว่า การเบี่ยงเบนของลำแสง ขนาดของผลกระทบขึ้นอยู่กับแบนด์วิดท์ มุมการสแกน สถาปัตยกรรม และประเภทของเครือข่ายควบคุมเฟส
ดังนั้น ข้อกำหนดเรื่องย่านความถี่กว้างจึงต้องการมากกว่าแค่การระบุช่วงความถี่ ควรสอบถามถึงทิศทางของลำแสง อัตราขยาย ไซด์โลบ และโพลาไรเซชันเมื่อเทียบกับความถี่และมุมการสแกน บางแบบใช้ส่วนประกอบหน่วงเวลาจริง เทคนิคซับอาร์เรย์ หรือการแก้ไขที่ขึ้นอยู่กับความถี่เพื่อลดการเบี่ยงเบนของลำแสง แต่ตัวเลือกเหล่านั้นก็เพิ่มการสูญเสีย ความซับซ้อน ขนาด และข้อกำหนดในการสอบเทียบของตัวเองด้วย
การสูญเสียในเครือข่ายป้อนอาหารส่งผลกระทบอย่างไรบ้าง
ในระบบ PESA แบบโมโนสแตติกทั่วไปที่ใช้ช่องรับสัญญาณร่วมกัน เครือข่ายป้อนสัญญาณมีส่วนร่วมทั้งในเส้นทางการส่งและการรับ ตัวแบ่งกำลัง สายส่งสัญญาณ ท่อนำคลื่น ตัวเปลี่ยนเฟส สวิตช์ และตัวเปลี่ยนเฟส ล้วนก่อให้เกิดการสูญเสียสัญญาณ ในการส่งสัญญาณ การสูญเสียเหล่านี้จะลดกำลังที่ส่งไปยังช่องรับสัญญาณและก่อให้เกิดความร้อน ในการรับสัญญาณ การสูญเสียก่อนถึงตัวรับสัญญาณสามารถลดความไวและช่วงไดนามิกที่มีประสิทธิภาพได้
ค่าการสูญเสียต้องเชื่อมโยงกับระนาบอ้างอิงที่ชัดเจน อัตราขยายของเสาอากาศที่ระบุไว้อาจไม่รวมสายเคเบิล ข้อต่อหมุน ตัวแปลงคลื่นนำ วงจรควบคุมเฟส หรือเรโดมที่อยู่ในระบบที่ติดตั้ง ในระหว่างการตรวจสอบยอมรับ ให้เปรียบเทียบข้อมูลที่วัดได้กับโครงสร้างและระนาบอ้างอิงเดียวกันกับที่ใช้ในข้อกำหนด
PESA หมายถึงความถี่เดียวหรือเป้าหมายเดียวกันแน่
| คำแถลงทั่วไป | การตีความที่แม่นยำยิ่งขึ้น |
|---|---|
| PESA สามารถใช้ได้เพียงความถี่เดียวเท่านั้น | ความสามารถในการปรับความถี่ขึ้นอยู่กับตัวส่งสัญญาณ เครื่องกำเนิดรูปคลื่น เครือข่ายควบคุมเฟส แบนด์วิดท์ และการสอบเทียบ PESA ไม่ได้ถูกจำกัดให้ใช้ความถี่คงที่เพียงความถี่เดียวโดยอัตโนมัติ |
| PESA สามารถติดตามเป้าหมายได้เพียงเป้าหมายเดียวเท่านั้น | ความจุเป้าหมายขึ้นอยู่กับการจัดตารางเวลาลำแสง เวลาการกลับมาส่งสัญญาณซ้ำ การออกแบบรูปคลื่น ช่องรับสัญญาณ และการประมวลผล ระบบ PESA สามารถสลับการทำงานได้ แม้ว่าการใช้งาน PESA แบบดั้งเดิมจำนวนมากจะสร้างลำแสงส่งหลักเพียงลำเดียวในแต่ละครั้งก็ตาม |
| PESA นั้นราคาไม่แพงและใช้งานง่ายเสมอ | ถึงแม้ว่าอาจจะใช้โมดูล RF แบบแอคทีฟแบบกระจายน้อยกว่า AESA แต่เครือข่ายป้อนสัญญาณ วงจรส่งกำลังสูง การควบคุมเฟส การสอบเทียบ การระบายความร้อน และการรวมระบบทางกลก็ยังคงมีความซับซ้อนอยู่ดี |
| ระบบพวงมาลัยไฟฟ้าช่วยขจัดชิ้นส่วนที่เคลื่อนไหวทั้งหมดออกไป | สามารถควบคุมทิศทางลำแสงได้ด้วยระบบอิเล็กทรอนิกส์ แต่บางระบบก็ติดตั้งชุดเสาอากาศบนแท่นหมุนหรือแท่นปรับตำแหน่งได้ เพื่อขยายขอบเขตการครอบคลุมพื้นที่ |
แปดคำถามที่ควรพิจารณาก่อนบูรณาการอาร์เรย์ PESA
- ต้องรองรับความถี่ในการทำงานและแบนด์วิดท์ทันทีเท่าใด และค่าใดบ้างที่เป็นค่าบังคับตลอดทั้งช่วงการสแกน?
- ต้องการการครอบคลุมในแนวราบและแนวดิ่งในระดับใด และช่องรับแสงทั้งหมดถูกยึดตรึงด้วยกลไก หมุนได้ หรือเคลื่อนย้ายด้วยวิธีอื่นหรือไม่?
- ค่าเกน, EIRP, ความกว้างของลำแสง, ไซด์โลบ และค่าโพลาไรเซชันไขว้ ที่ใช้ได้ทั้งที่แนวแกนหลักและที่มุมการสแกนสูงสุดคือค่าใดบ้าง?
- เครือข่ายป้อนสัญญาณและช่องรับแสงต้องรองรับกำลังสูงสุด กำลังเฉลี่ย ความกว้างของพัลส์ และรอบการทำงานเท่าใด?
- ระนาบอ้างอิงกำลังส่งและความไวในการรับสัญญาณอยู่ที่ใด และรวมการสูญเสียจากสายเคเบิล ท่อนำคลื่น ตัวเปลี่ยนเฟส และโดมครอบเสาอากาศไว้ด้วยหรือไม่
- จะทำการปรับเทียบอาร์เรย์อย่างไรในด้านความถี่ อุณหภูมิ และมุมการสแกน และจะตรวจจับการเปลี่ยนแปลงหลังจากติดตั้งได้อย่างไร?
- ข้อจำกัดใดบ้างเกี่ยวกับตัวเชื่อมต่อ ท่อนำคลื่น การติดตั้ง ฝาครอบเรดาร์ ขนาด น้ำหนัก และสภาพแวดล้อม ที่มีผลต่อการติดตั้ง?
- การวัดแบบใดที่จะพิสูจน์ได้ว่ายอมรับได้ และการตั้งค่าการทดสอบจะจำลองสภาวะการทำงานจริง เช่น โพลาไรเซชัน ความถี่ กำลัง และการสแกนได้หรือไม่
PESA และ AESA ให้บริการทางเลือกด้านสถาปัตยกรรมที่แตกต่างกัน
ทั้งเรดาร์แบบ PESA และเรดาร์แบบ AESA ที่ใช้การสแกนด้วยระบบอิเล็กทรอนิกส์แบบแอคทีฟ ต่างใช้ความสัมพันธ์ของเฟสที่ควบคุมได้เพื่อกำหนดทิศทางของลำแสง ความแตกต่างหลักอยู่ที่ตำแหน่งที่เกิดการสร้างและการรับสัญญาณ RF แบบแอคทีฟ โดยทั่วไปแล้ว PESA จะส่งโครงสร้างตัวส่งและตัวรับแบบรวมศูนย์ผ่านเครือข่ายป้อนสัญญาณและตัวเปลี่ยนเฟส ในขณะที่ AESA จะกระจายโมดูลส่งและรับสัญญาณแบบแอคทีฟจำนวนมากไปทั่วช่องรับสัญญาณหรืออาร์เรย์ย่อย การใช้งานการสร้างลำแสง—แบบอนาล็อก แบบไฮบริด หรือแบบดิจิทัล—เป็นมิติการออกแบบที่แยกต่างหาก และไม่ควรนำมาใช้เป็นความแตกต่างระหว่าง PESA และ AESA
AESA สามารถให้ความซ้ำซ้อนที่มากขึ้น ความยืดหยุ่นของรูปคลื่น และการจัดตารางการทำงานแบบมัลติฟังก์ชันที่รวดเร็ว แต่ก็สร้างความต้องการที่เข้มงวดสำหรับการกระจายพลังงาน การระบายความร้อน การสอบเทียบ และการควบคุมโมดูลเช่นกัน PESA ยังคงใช้งานได้จริงเมื่อสถาปัตยกรรม RF แบบรวมศูนย์ตรงตามภารกิจและข้อกำหนดด้านการบูรณาการ สำหรับการเปรียบเทียบสถาปัตยกรรมโดยละเอียด โปรดอ่านเอกสารของ RF MISOการเปรียบเทียบเรดาร์ AESA กับ PESAการเลือกที่ถูกต้องควรพิจารณาจากข้อกำหนดที่วัดผลได้ แทนที่จะยึดหลักว่าตัวย่อใดตัวหนึ่งจะดีกว่าเสมอไป
ควรวัดและยอมรับอาร์เรย์ PESA อย่างไร
การทดสอบการยอมรับควรจำลองเงื่อนไขที่ใช้ในข้อกำหนดด้านประสิทธิภาพ อย่างน้อยที่สุด ต้องบันทึกจุดความถี่ โพลาไรเซชัน คำสั่งการสแกน ระดับกำลังไฟฟ้า รอบการทำงาน สถานะการสอบเทียบ สภาพของเรโดม และระนาบอ้างอิง RF วัดหรือตรวจสอบอัตราขยาย ความกว้างของลำแสง ความแม่นยำในการชี้เป้า ไซด์โลบ และครอสโพลาไรเซชันที่มุมการสแกนที่เป็นตัวแทน
ระยะและวิธีการตั้งค่าที่ต้องการจะขึ้นอยู่กับขนาดของช่องรับแสง ความถี่ และวัตถุประสงค์ในการวัด วิธีการวัดระยะไกล ระยะใกล้ หรือระยะแคบ อาจเหมาะสม RF MISOความสามารถในการทดสอบเสาอากาศอธิบายแหล่งข้อมูลการวัดที่เกี่ยวข้อง แต่ควรตกลงวิธีการขั้นสุดท้ายและงบประมาณความไม่แน่นอนก่อนเริ่มการทดสอบการยอมรับ
การสนับสนุน RF MISO สำหรับการประเมินเสาอากาศแบบอาร์เรย์
RF MISO เป็นผู้ผลิตเสาอากาศ RF และไมโครเวฟที่สนับสนุนการวิจัย การวัด และการบูรณาการระบบเสาอากาศ RF MISO ไม่ได้นำเสนอเรดาร์ PESA แบบสมบูรณ์เป็นผลิตภัณฑ์เสาอากาศมาตรฐาน การหารือทางวิศวกรรมที่เกี่ยวข้องเริ่มต้นด้วยข้อกำหนดเกี่ยวกับช่องรับสัญญาณเสาอากาศ ตัวป้อนสัญญาณ และอินเทอร์เฟซ ซึ่งสามารถตรวจสอบได้กับย่านความถี่ โพลาไรเซชัน อัตราขยาย ความกว้างของลำแสง และขนาดทางกลที่กำหนดไว้
วิศวกรสามารถตรวจสอบ RF MISO ได้ผลิตภัณฑ์เสาอากาศแบบอาร์เรย์และเสาอากาศแบบระนาบเพื่อเป็นจุดเริ่มต้นในการพิจารณาส่วนประกอบและช่องรับแสง ผลิตภัณฑ์มาตรฐานที่มีอยู่ไม่ได้หมายความว่าจะเป็นเรดาร์ PESA โดยอัตโนมัติ และต้องตรวจสอบความเหมาะสมกับสถาปัตยกรรมระบบโดยรวม
สำหรับการหารือทางเทคนิคเบื้องต้น โปรดระบุย่านความถี่ใช้งาน แบนด์วิดท์ทันที โพลาไรเซชัน อัตราขยายที่ต้องการ ภาคการสแกน เป้าหมายไซด์โลบ กำลังสูงสุดและกำลังเฉลี่ย อินเทอร์เฟซ RF ขนาดรูรับแสง ข้อจำกัดในการติดตั้ง สภาพแวดล้อม และความคาดหวังในการทดสอบการยอมรับ ข้อมูลเหล่านี้จะช่วยให้ทีมวิศวกรรมระบุได้ว่าเสาอากาศและตัวเลือกการทดสอบใดที่ต้องได้รับการประเมินเพิ่มเติม
Send the project requirements to info@rf-miso.com or ติดต่อ RF MISOผ่านทางเว็บไซต์
คำถามที่พบบ่อย
PESA ย่อมาจากอะไร
PESA ย่อมาจาก passive electronically scanned array (อาร์เรย์สแกนอิเล็กทรอนิกส์แบบพาสซีฟ) โดยทั่วไปแล้วจะใช้สถาปัตยกรรมส่ง/รับสัญญาณ RF แบบรวมศูนย์ ระบบป้อนสัญญาณ และการปรับเฟสที่ควบคุมได้เพื่อกำหนดทิศทางลำแสงผ่านช่องรับสัญญาณของเสาอากาศ
ทำไม PESA ถึงเรียกว่าอุปกรณ์แบบพาสซีฟ ทั้งๆ ที่มันส่งกำลังไฟฟ้า
คำว่า "พาสซีฟ" หมายถึงการที่ไม่มีโมดูลส่งและรับสัญญาณแบบแอคทีฟที่สมบูรณ์ในแต่ละองค์ประกอบเสาอากาศ เรดาร์ยังคงใช้ฮาร์ดแวร์ RF ที่ใช้พลังงาน การควบคุม การปรับเทียบ และการระบายความร้อนอยู่
เรดาร์ PESA สามารถติดตามเป้าหมายหลายเป้าหมายพร้อมกันได้หรือไม่
สามารถทำได้ ขึ้นอยู่กับการจัดตารางเวลาการส่งสัญญาณ เวลาการกลับมาส่งสัญญาณซ้ำ การออกแบบรูปคลื่น ช่องรับสัญญาณ และการประมวลผล ป้ายกำกับ PESA เพียงอย่างเดียวไม่ได้กำหนดความจุเป้าหมาย
PESA เหมือนกับเสาอากาศแบบเฟสอาร์เรย์หรือไม่
PESA เป็นสถาปัตยกรรม RF แบบอาร์เรย์เฟสแบบหนึ่ง ในขณะที่อาร์เรย์เฟสเป็นแนวคิดเสาอากาศที่กว้างกว่า AESA เป็นสถาปัตยกรรม RF อีกแบบหนึ่ง การสร้างลำแสงแบบอนาล็อก ไฮบริด และดิจิทัล อธิบายถึงวิธีการสร้างลำแสงและก่อให้เกิดมิติการจำแนกประเภทที่แยกต่างหาก ไม่ใช่ทางเลือกที่เทียบเท่ากับ PESA หรือ AESA
ควรตรวจสอบข้อมูลใดบ้างที่มุมการสแกนสูงสุด
ตรวจสอบอัตราขยายหรือการสูญเสียการสแกน ความกว้างของลำแสง ความแม่นยำในการชี้เป้า สัญญาณรบกวนด้านข้าง การโพลาไรซ์แบบไขว้ และพฤติกรรมของอิมพีแดนซ์ที่ความถี่ที่ต้องการและการกำหนดค่าที่ติดตั้ง
PESA จะเป็นตัวเลือกที่เหมาะสมได้เมื่อใด
PESA อาจใช้งานได้จริงเมื่อต้องการการควบคุมด้วยระบบอิเล็กทรอนิกส์ และวงจร RF แบบรวมศูนย์สามารถตอบสนองความต้องการด้านแบนด์วิดท์ การสแกน กำลังส่ง ความน่าเชื่อถือ ความร้อน และการบำรุงรักษา การตัดสินใจควรพิจารณาจากผลการวัดระบบและข้อจำกัดด้านอายุการใช้งาน
วันที่โพสต์: 28 ตุลาคม 2569


